연구
누리랩은 로봇이 실제 환경에서 사람과 함께 안정적으로 작동할 수 있도록 로봇 지능을 연구하고 발전시키고자 합니다.
연구 분야
로봇 학습
로봇이 시연과 상호작용, 피드백에서 배우고 여러 상황에 활용할 수 있는 skill을 익히는 방법을 연구합니다. imitation learning, reinforcement learning, 언어 조건부 정책, 사람의 학습 방식에서 착안한 학습, 실제 환경에서의 안전한 적응을 다룹니다.

월드 모델
로봇이 환경의 변화를 이해하고 자신의 행동이 어떤 결과를 가져올지 예측하도록 연구합니다. 이를 위해 공간 추론, 미래 예측, 3D 장면 표현, 인과 추론, planning을 연결한 예측 표현을 개발합니다.

로봇 내비게이션
변화하는 환경에서 언어를 이해하고 사회적 상황을 고려해 이동하는 로봇 내비게이션 시스템을 개발합니다. visual navigation, semantic mapping, spatial memory, 3D Gaussian Splatting, multimodal scene understanding을 연구합니다.

로봇 조작
로봇의 인식을 활용한 grasping, 객체 중심 3D 재구성, 장기 과제 수행을 연구합니다. 실제 환경에서 로봇이 안정적으로 물체를 조작하도록 task and motion planning, skill chaining, 재사용 가능한 정책, 상호작용을 결합합니다.
과제
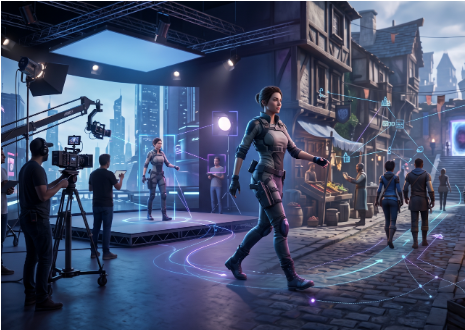
[AI 스타 펠로우십] 가상 프로덕션을 위한 AI 디지털 퍼포머 생성 및 제어 지능 연구
몰입형 환경을 이해하고 사용자의 요구에 반응하는 지능형 디지털 퍼포머를 개발합니다. 사용자와 계속 상호작용하고 피드백을 반영하며, 더 유용하고 자연스럽고 안정적으로 작동하도록 발전시킵니다.
과학기술정보통신부·정보통신기획평가원(IITP) 지원.
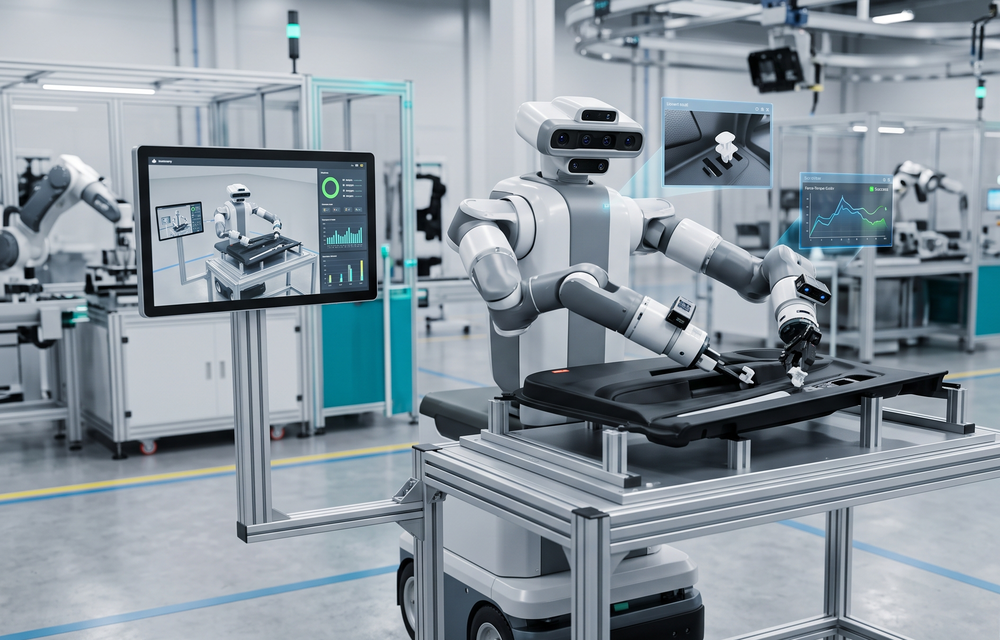
[피지컬AI] 협업지능 피지컬AI 기반의 제조운영 시스템 개발 및 실증
비정형 정밀 조립을 위한 VLA (Vision-Language-Action) 정책을 개발합니다. 멀티모달 폐루프 제어, 실패 감지와 복구, sim-to-real transfer를 적용합니다. 개발한 기술은 실제 조립 테스트베드에서 실증합니다.
과학기술정보통신부·정보통신산업진흥원(NIPA) 지원.
이전 과제
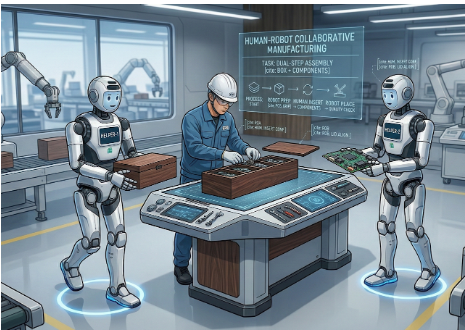
[Physical AI PoC] 첨단 제조 기술 검증을 위한 Physical AI 기반 PoC 플랫폼
인식, 추론, 행동을 결합한 확장 가능한 검증 플랫폼입니다. 데이터 기반 제조, 제조 자동화, 사람 중심 제조 기술을 검증합니다.
과학기술정보통신부·정보통신산업진흥원(NIPA) 지원 · 2025.08–2025.12.
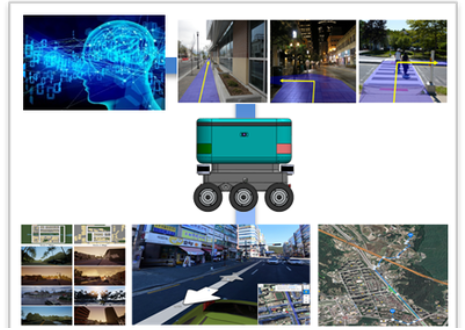
[Navi AI] 불확실한 지도기반 실내·외 환경에서 최종 목적지까지 이동로봇을 가이드 할 수 있는 AI 기술 개발
항상 정밀한 지도를 유지하지 않아도 이동 로봇이 공공장소에서 안정적으로 이동할 수 있도록 하는 machine learning 기술입니다.
과학기술정보통신부·정보통신기획평가원(IITP) 지원 · 연구 참여: 2019.04–2022.12.
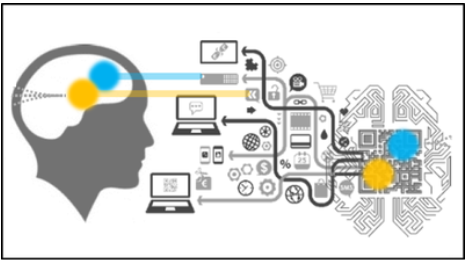
[Brain AI] 뇌·인지 발달과정의 기초-영아단계 모사형 실세계 상호작용 경험 기반 객체 관련 개념의 기계학습 기술 개발
기계가 인지 능력을 점차 키워 갈 수 있도록 하는 발달 인지, 계산신경과학, 뇌 기반 인공지능 연구입니다.
과학기술정보통신부·정보통신기획평가원(IITP) 지원 · 연구 참여: 2019.04–2022.12.
[SW Star Lab] 로봇학습: 효율적이고 안전한, 사회 친화적 기계학습
변화하는 환경에서 로봇이 사람과 함께 안전하게 일하고 상호작용할 수 있도록 하는 로봇 학습 연구입니다. 적은 데이터로 학습하고 사회적으로도 받아들일 수 있는 로봇의 행동을 다룹니다.
과학기술정보통신부·정보통신기획평가원(IITP) 지원 · 연구 참여: 2019.04–2022.12.